
它能做什麼
重溫觀察結果
檢索影片片段,驗證源片段並檢視檢查了錄音的哪些部分。
重建一個地方
回到已採集的環境,探索不同視角,檢查單個物體。
準備模擬
將採集的環境用於模擬工作,繼續檢查和測試。
re1 是我們為物理 AI 構建的空間記憶系統。它可以在原始會話之後保持 觀測結果可用:查詢可以返回到 某個時刻,研究人員可以檢查來源,重建可以重複用於 模擬。
實驗發生變化時,記錄的經驗仍應有用。新問題可能需要早先的觀測;新試驗可能需要同一個環境。re1 讓這些記錄和地點再次可用。
一種保留其原始碼的儲存器
re1/空間記憶
搜尋錄影。核查答案。重訪地點。
01 / 檢索
找到你需要的觀察結果。
搜尋“室內處理包裹的機器”會返回倉庫和機械臂錄影。開啟匹配項即可檢視原始記錄。
查詢 → 記錄的觀測值產品捕獲在室內處理包裹的機器
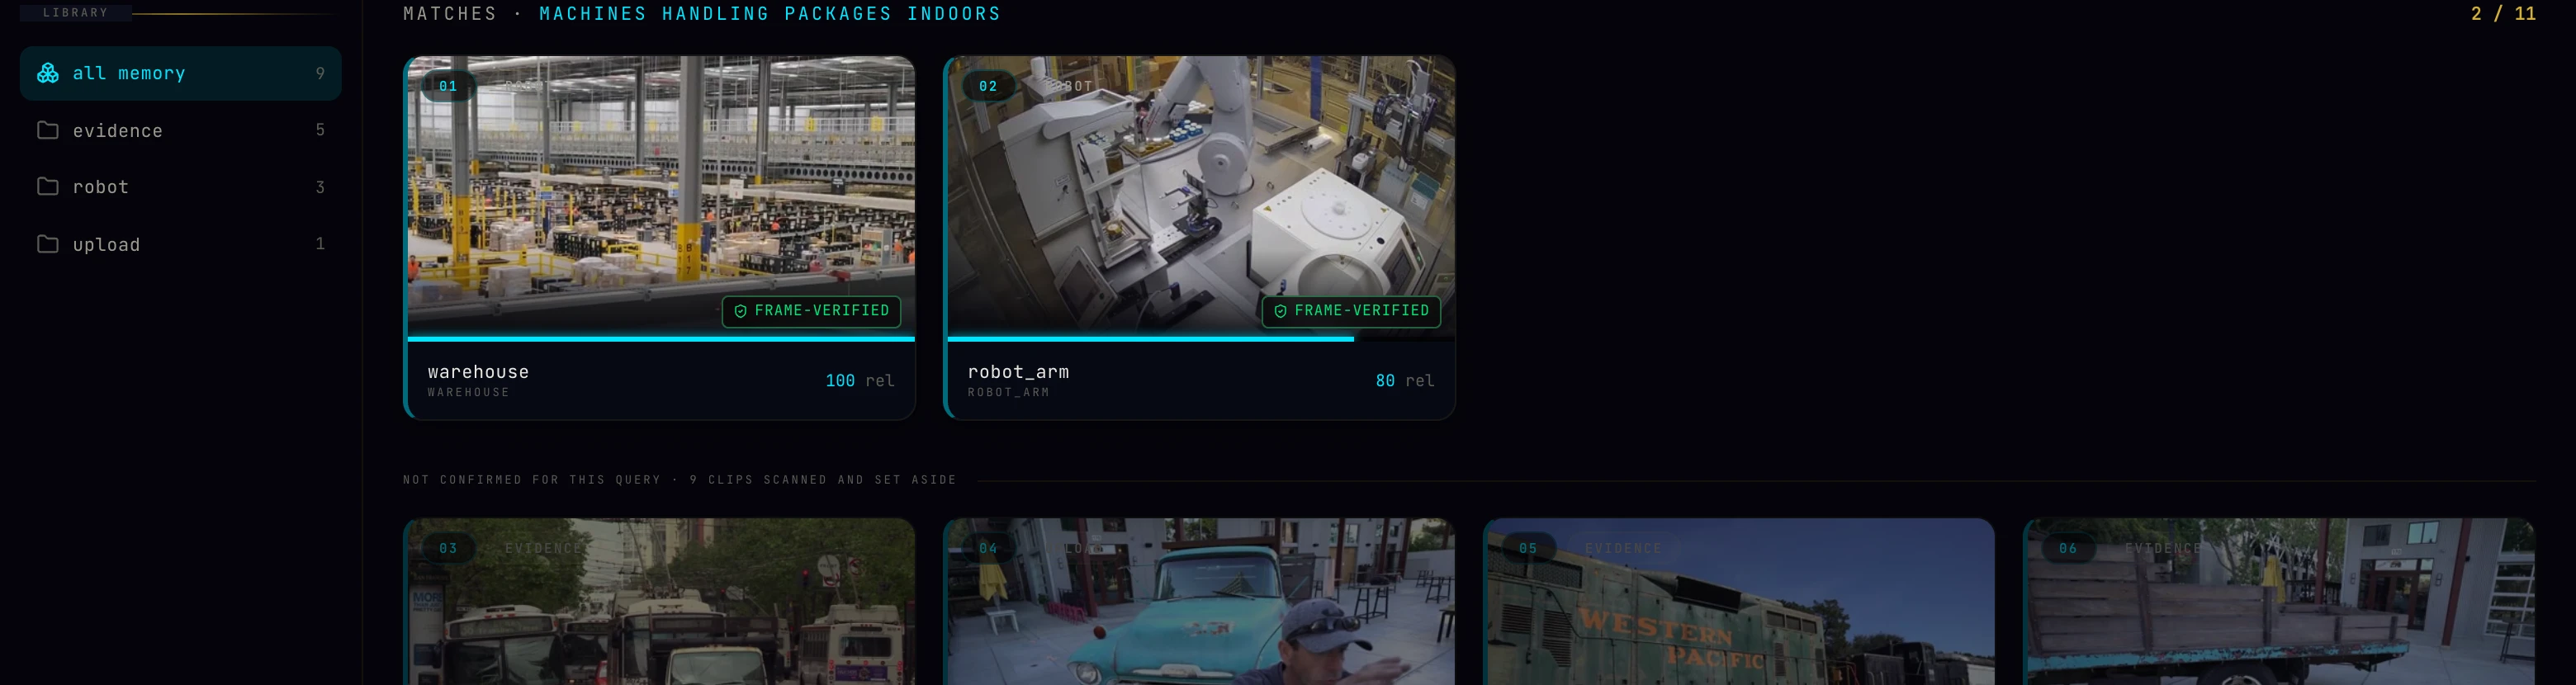 搜尋開啟檢查
實際搜尋結果。開啟影象以檢查原始介面。 02 / 檢查
關注答案返回其來源。
截圖中的答案引用了倉庫錄影的 0:12–0:20。讀者可以開啟該區間,對照影片核查描述。
回答 → 檢查間隔產品捕獲記錄的回答 · 節錄
包裝和分揀區域運轉順暢,多條輸送帶和機械手臂按預期工作。
原始區間0:12–0:20
0:12–0:20已檢查的原始影片
記錄回答的節錄。引用對應所標明的時間區間。 03 / 回看
捕獲後留出一個空閒的地方。
從新的視角探索已採集的環境,檢視其中的物體。準備好的場景可供後續工作繼續使用。
捕獲 → 持久場景產品捕獲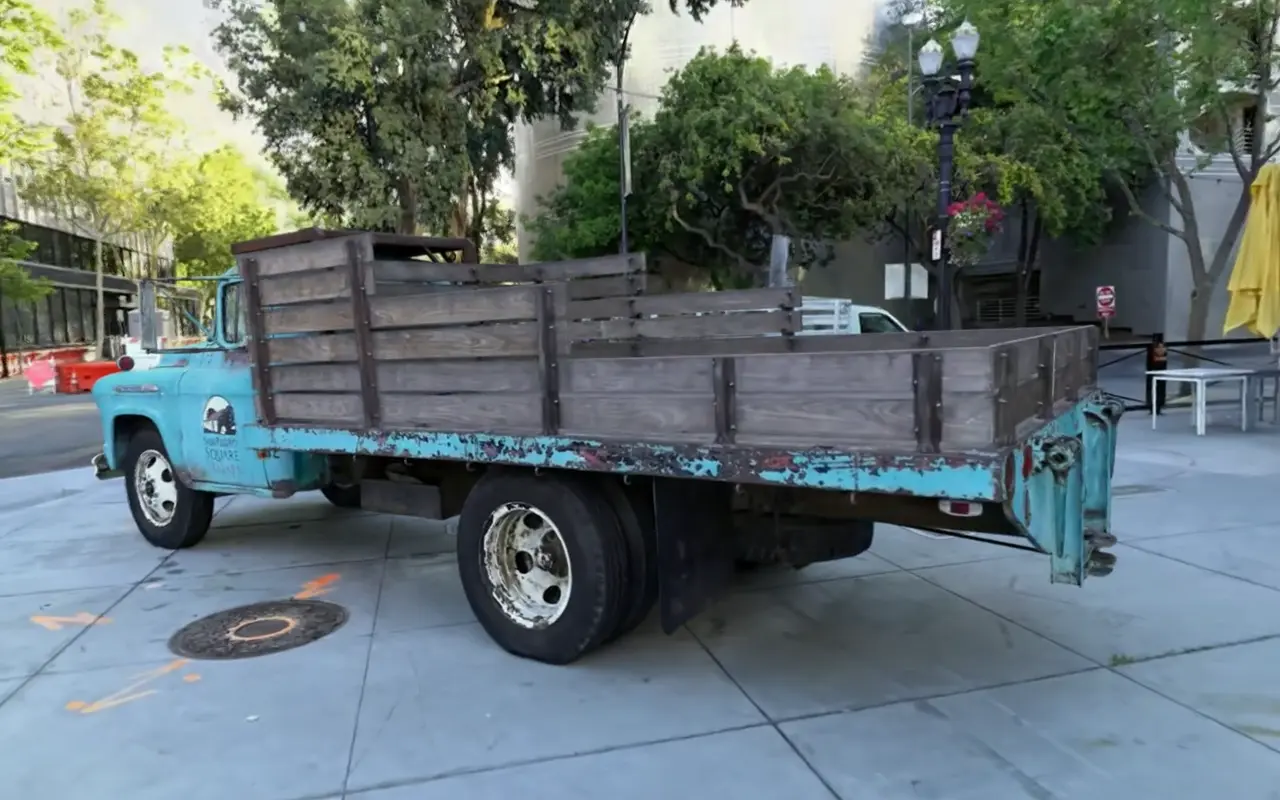
可以重訪的地點已完成的場景
本頁影片中顯示的已完成重建的畫面。
錄製於 re1 研究預覽版。
描述一個事件,找到匹配的錄影,再檢查實際發生的情況。關於運動和先後順序的問題可以關聯到原始影片,時間引用讓答案便於核查。
下方預覽搜尋處理包裹的機器,開啟匹配片段並提出問題。答案標明其描述的時間區間。經過檢查的區間只能支援關於該區間的陳述,不能說明整段錄影中發生的一切。
記錄的回答 · 節錄
包裝和分揀區域運轉順暢,多條輸送帶和機械手臂按預期工作。
原始區間0:12–0:20
從捕捉到模擬場景
回到採集過的地點,從不同視角檢查場景。錄影結束後,場景仍然保留;研究人員可以檢視單個物體,並將環境檔案用於模擬工作。
上方錄影穿行於已完成的場景。可見的空缺和不完整區域也是結果的一部分。播放展示的是檢視體驗,不是準備環境所需的時間。
將場景用於物理實驗,需要驗證的不只是影象是否逼真。尺度、接觸行為和材料屬性都需要針對具體任務驗證。
可延續的工作
錄影和準備好的場景可以跨會話保留。隨著實驗推進,研究人員可以回到先前的證據或複用環境,以減少重複準備,讓已有觀測更容易被使用。
資源需求取決於採集內容和所執行的工作。我們尚未公佈全系統的延遲或硬體要求。
研究方向
我們的長遠目標是讓記憶改善智慧體從經驗中學習的能力。當前預覽涵蓋影片回溯和已採集的環境。將這類記憶用於策略學習仍是正在探索的研究方向。
如需進行技術預覽或研究合作,請傳送一份有代表性的截圖、 您需要回答的問題以及實驗需要消耗的工件。 我們對影片記憶體、場景重建和 機器人學習工作流程特別感興趣。
其他系統
也在這裡:Colony