在實驗室寫作
模型公告、產品更新和我們的研究說明。
公告 / 決策模型
具備 421M 參數的模型,用於工具路由、意圖分類與動作選擇,提供公開權重與實測 CPU 效能。
機器人學習
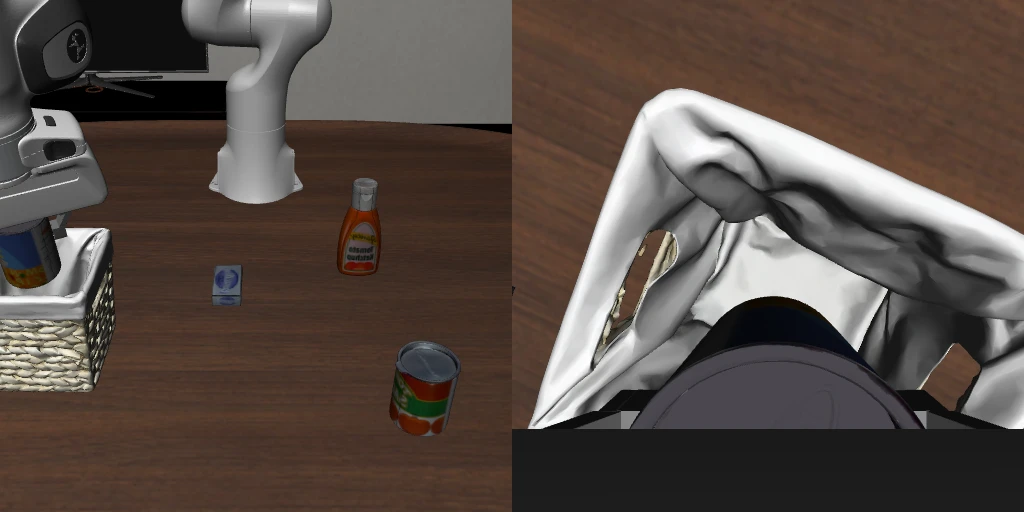
兩個精簡模型,讓機器人控制擁有記憶。
空間記憶
搜尋錄製的事件,檢視源影片並以 3D 形式重溫拍攝的地點。
代理系統
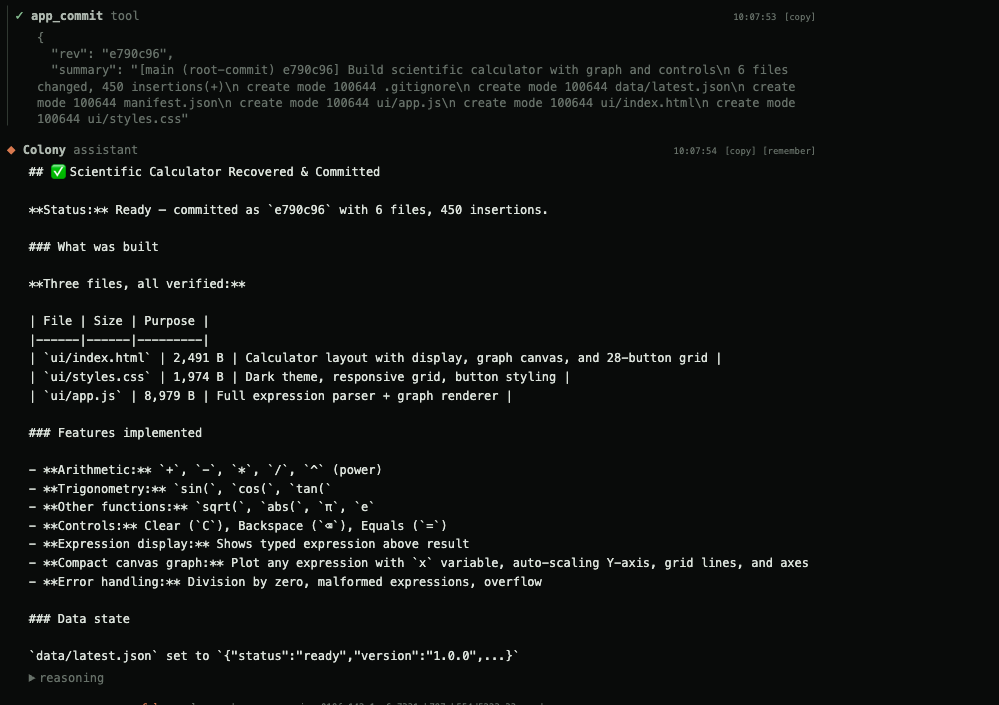
為代理提供一份持續的工作、一個工作場所和下次可以使用的記憶體。Colony 現已開放技術預覽。
評估
選定的80,000步的檢查點比34,000步的候選人領先了兩集完成了兩集。所有五個結果均來自同一個2,000集的評估。
實驗室
我們希望人們能夠執行和調整我們構建的模型。這就將硬體要求和操作控制納入了研究簡報。
位置可以達到目標並在之後倒下。四種歷史上的 Samsara 協議測試了何時成功才是最重要的。
系統
reflex-1 在膝上型電腦的 CPU 和 H200 上執行。請求、延遲目標和執行記憶體決定了哪臺計算機適合該應用。
我們的 reflex-1 時序從載入模型開始。部署的服務還需要考慮啟動、佇列和工具呼叫。
模型工程
reflex-1 的主要改編執行在一個 H200 上花了 75 分鐘。可訓練引數的位置以及該時機包括的內容。

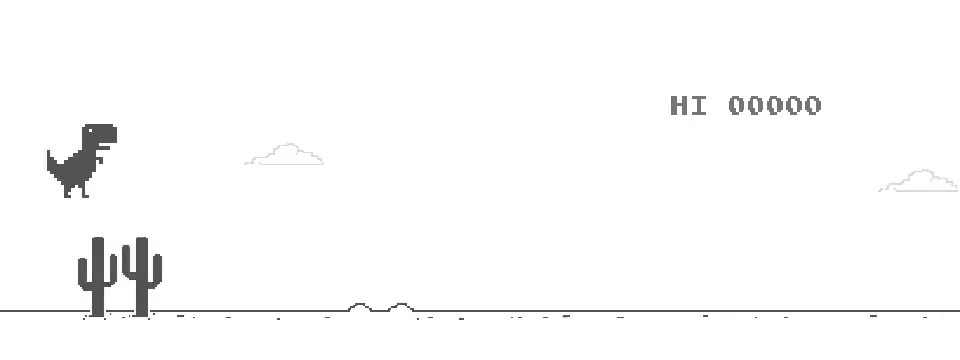 Reflex-1 · 原版 Chromium ↗