
Aprendizado robótico
Apresentamos Samsara-VLA
Controle robótico com memória, em dois modelos compactos.
2 min de leitura
Escrevendo do laboratório
Anúncios de modelos, atualizações de produtos e notas de nossa pesquisa.
 Reflex-1 · Chromium original ↗
Anúncio Modelos de decisão
Um modelo de 421M parâmetros para selecionar ferramentas, classificar intenções e escolher ações, com pesos públicos e desempenho medido em CPU.
Aprendizado robótico
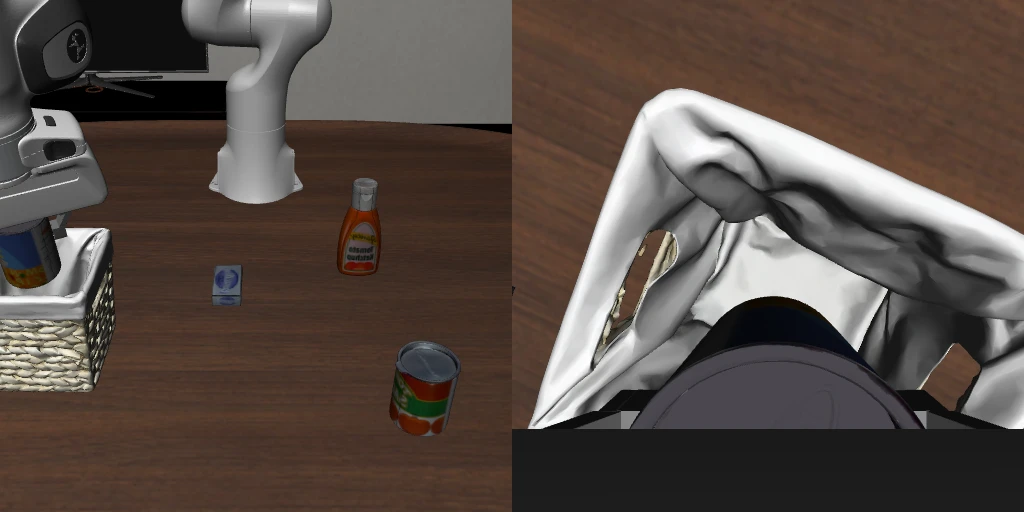
Controle robótico com memória, em dois modelos compactos.
Memória espacial
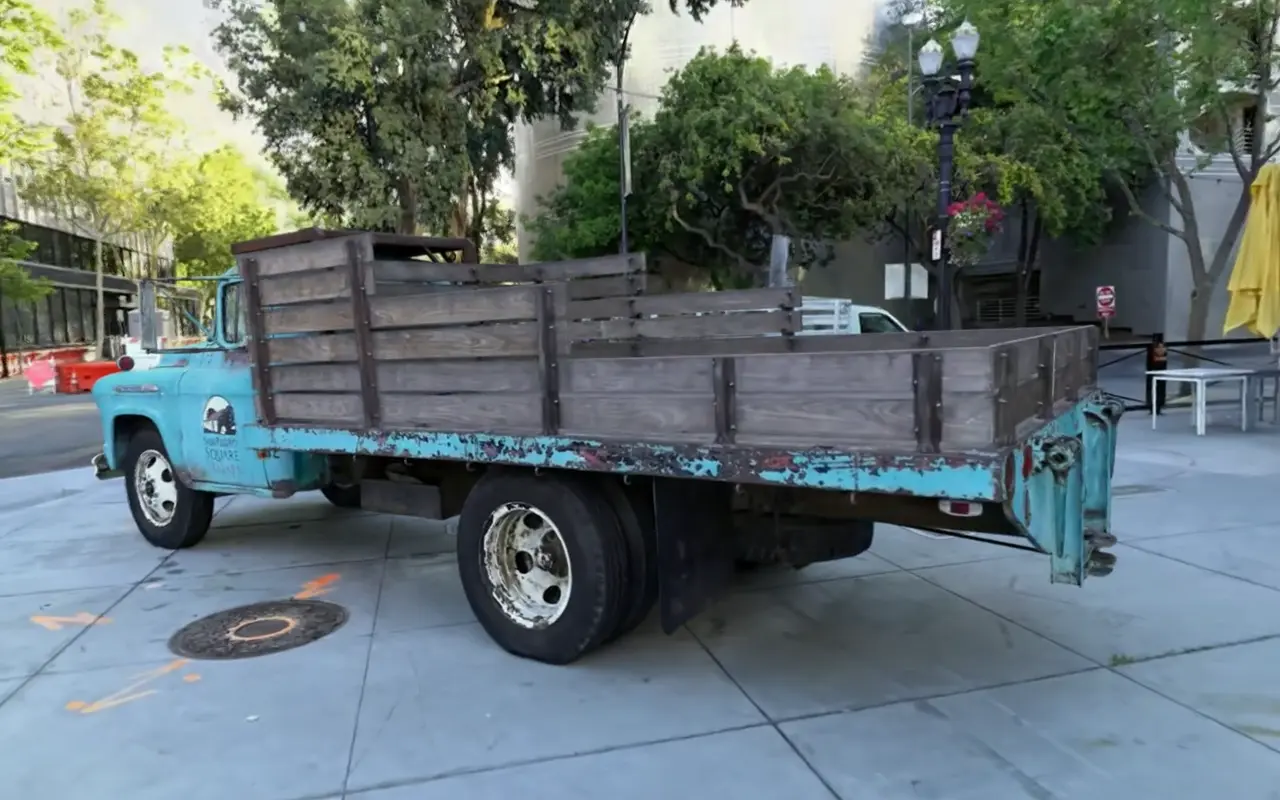
Pesquise eventos gravados, confira o vídeo de origem e revisite os locais capturados em 3D.
Sistemas de agentes
Dê a um agente um trabalho contínuo, um local para trabalhar e uma memória que ele possa usar na próxima vez. Colony está abrindo para prévias técnicas.
Avaliação
O checkpoint de 80,000 etapas selecionado terminou dois episódios à frente do candidato de 34,000 etapas. Todos os cinco resultados da mesma avaliação de 2,000 episódios.
O laboratório
Queremos que as pessoas possam executar e adaptar os modelos que construímos. Isso coloca os requisitos de hardware e o controle operacional no resumo da pesquisa.
Aprendizado robótico
Uma colocação pode atingir a meta e cair depois. Quatro protocolos históricos do Samsara foram testados quando o sucesso deveria contar.
Sistemas
O reflex-1 é executado em uma CPU de laptop e também em um H200. A solicitação, o alvo de latência e a memória de tempo de execução determinam qual máquina se encaixa no aplicativo.
Sistemas
Nossos tempos de reflex-1 começam com o modelo carregado. Um serviço implantado também tem inicialização, filas e chamadas de ferramentas para contabilizar.
Engenharia de modelos
A principal corrida de adaptação do reflex-1 levou 75 minutos em um H200. Onde estão os parâmetros treináveis e o que esse tempo inclui.