在实验室写作
模型公告、产品更新和我们的研究说明。
公告 / 决策模型
具有 421M 参数的模型,用于工具路由、意图分类和动作选择,提供公开权重和实测 CPU 性能。
机器人学习
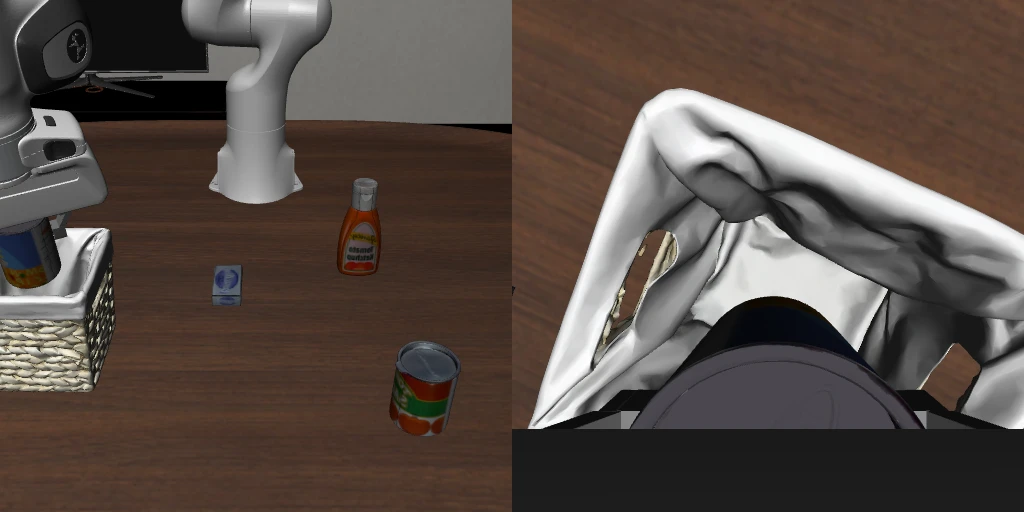
两个紧凑模型,让机器人控制拥有记忆。
空间记忆
搜索录制的事件,查看源视频并以 3D 形式重温拍摄的地点。
代理系统
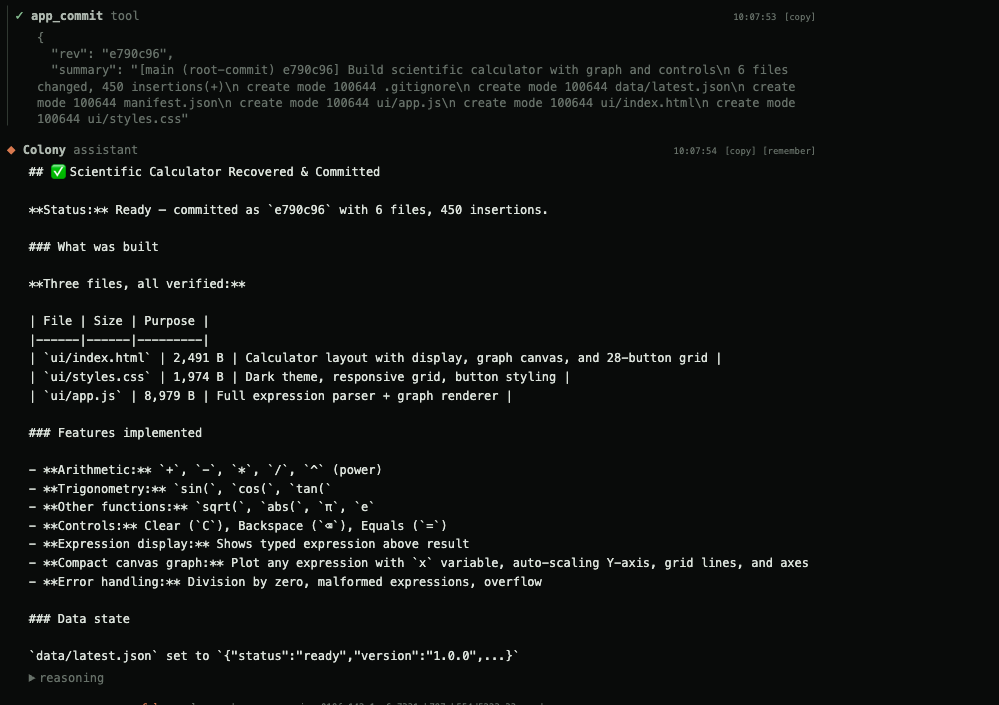
为代理提供一份持续的工作、一个工作场所和下次可以使用的内存。Colony 现已开放技术预览。
评估
选定的80,000步的检查点比34,000步的候选人领先了两集完成了两集。所有五个结果均来自同一个2,000集的评估。
实验室
我们希望人们能够运行和调整我们构建的模型。这就将硬件要求和操作控制纳入了研究简报。
位置可以达到目标并在之后倒下。四种历史上的 Samsara 协议测试了何时成功才是最重要的。
系统
reflex-1 在笔记本电脑的 CPU 和 H200 上运行。请求、延迟目标和运行内存决定了哪台计算机适合该应用。
我们的 reflex-1 时序从加载模型开始。部署的服务还需要考虑启动、队列和工具调用。
模型工程
reflex-1 的主要改编运行在一个 H200 上花了 75 分钟。可训练参数的位置以及该时机包括的内容。

 Reflex-1 · 原版 Chromium ↗