
re1
物理 AI 用の空間メモリ。観測所に戻り、そのソースビデオを調べ、シミュレーションを行う場所を再構築します。
開発中です。テクニカルプレビューが可能です。
re1/観察から再利用まで
キャプチャされたエクスペリエンス
ビデオ・カメラ・アイデンティティ・時間その瞬間を見つけ、予想されるインターバルを取得し、ソースビデオを調べる
場所を再訪する環境に戻り、そこにある物体を調べる
それが何をするか
観察結果を再検討する
ビデオモーメントを検索したり、ソースクリップを確認したり、録画のどの部分が検査されたかを確認したりできます。
場所を再構築
収録した環境に戻り、別の視点や個々の物体を調べられます。
シミュレーションの準備
収録した環境をシミュレーションに引き継ぎ、さらに調査・検証できます。
re1は、私たちが物理AI向けに構築している空間記憶システムです。これにより、 元のセッションの後も観測データを利用できるようになります。つまり、クエリをある瞬間に戻したり、 研究者がソースを調べたり、再構成をシミュレーションに再利用したりできます。
実験が変わっても、記録した経験は使い続けられるべきです。新たな問いには以前の観測が、新たな試行には同じ環境が必要になるかもしれません。re1 はそれらの記録と場所を再び利用できるようにします。
ソースを保持するメモリ
re1/空間メモリ
録画を探す。回答を確かめる。場所を再訪する。
01 / 検索
必要な観察結果を見つけてください。
屋内で荷物を扱う機械を検索すると、倉庫とロボットアームの映像が見つかります。候補を開いて元の記録を確認できます。
クエリ → 記録された観測値製品キャプチャ屋内で荷物を処理する機械
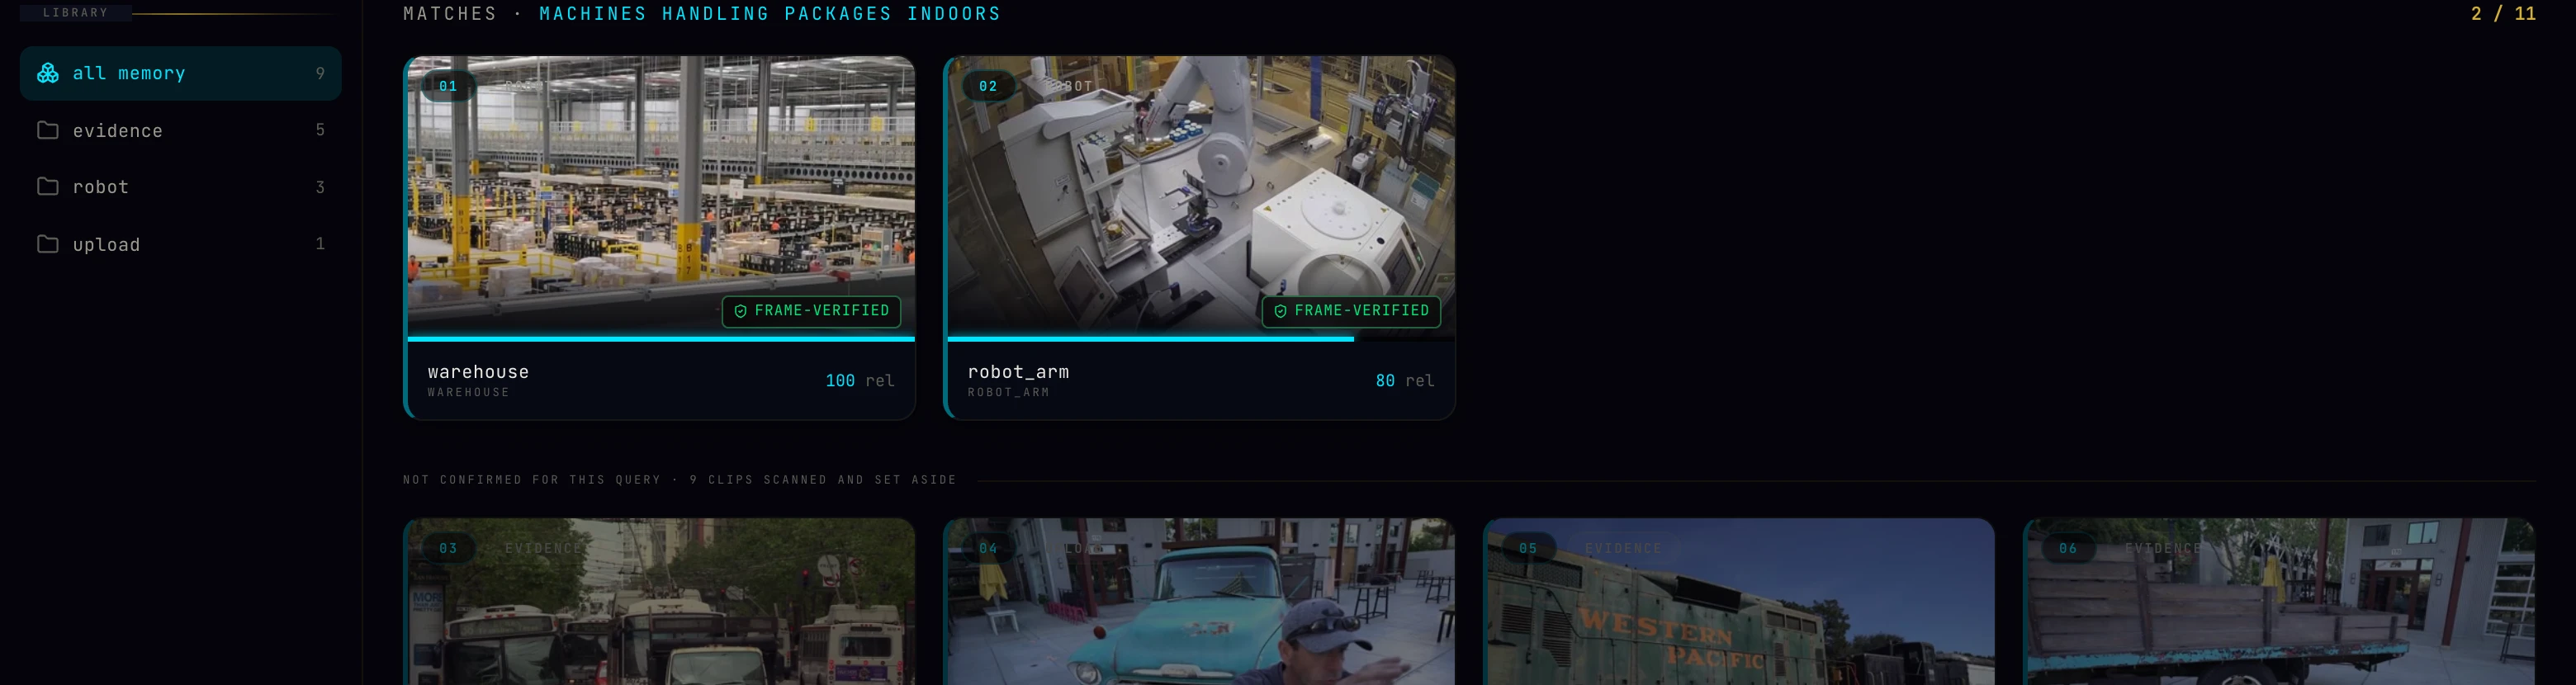 検索開く検査
実際の検索結果。画像を開いて、元のインターフェースを確認します。 02 / 検証
回答をたどって出典に戻ってください。
この回答は倉庫映像の 0:12–0:20 を引用しています。読者はその区間を開いて、記述と映像を照合できます。
回答 → 検査間隔製品キャプチャ記録された回答の抜粋
梱包・仕分け区域は円滑に稼働しており、複数のコンベヤーとロボットアームが想定どおりに動作しています。
参照した区間0:12–0:20
0:12–0:20確認した元の映像
記録された回答の抜粋です。引用は明記した区間に対応します。 03 / 見直す
捕獲後も空き場所を確保してください。
収録した環境を別の視点から移動し、物体を調べます。準備済みのシーンは後の作業でも利用できます。
キャプチャ → 永続シーン製品キャプチャ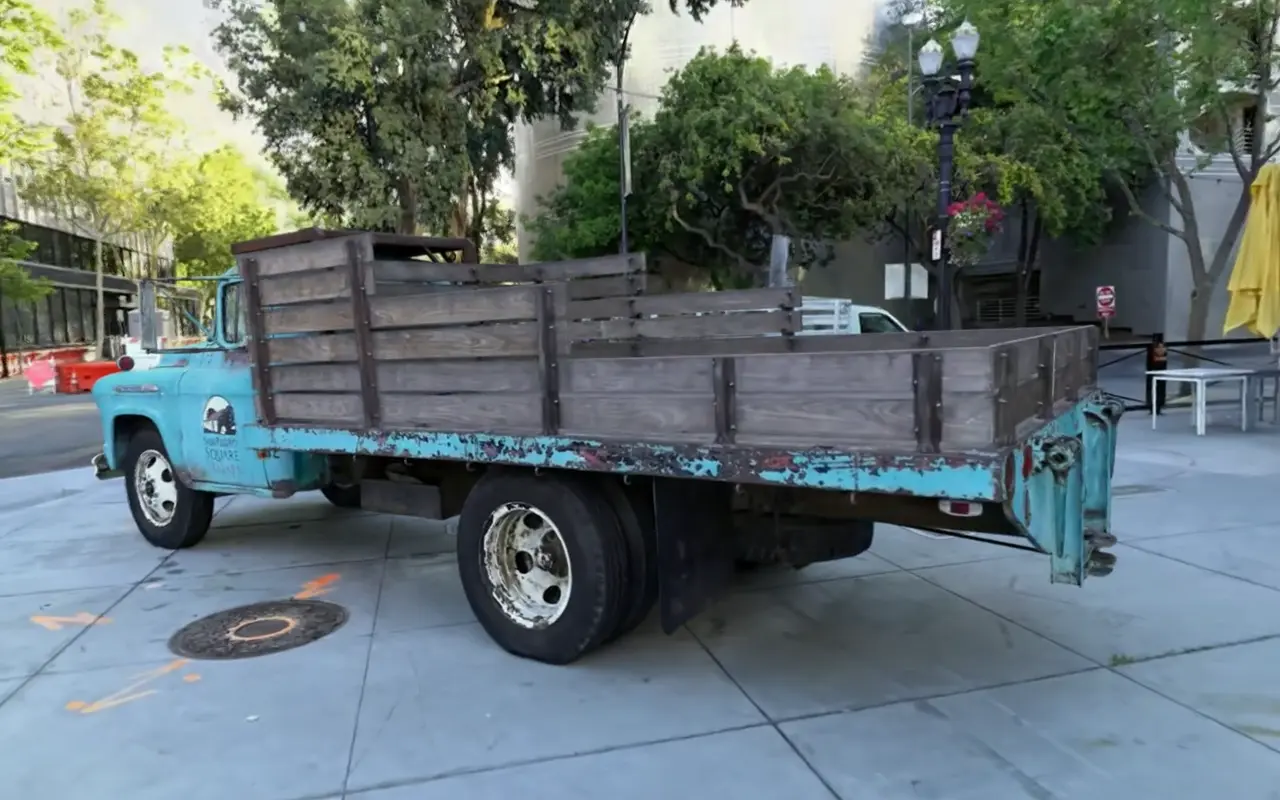
再び訪れられる場所完成済みシーン
このページのビデオには、完成した再構築のフレームが映っています。
re1 の研究プレビューで収録。
出来事を説明し、一致する録画を見つけ、何が起きたかを確認します。動きや順序についての質問は元の映像に結び付き、時刻の参照から回答を検証できます。
下のプレビューでは、荷物を扱う機械を検索し、一致する映像を開いて質問します。回答は記述した時間区間を示します。確認した区間から裏付けられるのはその区間の内容であり、録画全体の出来事ではありません。
記録された回答の抜粋
梱包・仕分け区域は円滑に稼働しており、複数のコンベヤーとロボットアームが想定どおりに動作しています。
参照した区間0:12–0:20
キャプチャからシミュレートされたシーンまで
収録した場所へ戻り、別の視点から調べます。録画セッション後もシーンは残り、個々の物体を調べたり、環境の成果物をシミュレーションに利用したりできます。
上の映像は完成済みシーンの中を移動します。見える欠落や未完成の領域も結果の一部です。再生は閲覧体験を示しており、環境の準備に要する時間を示すものではありません。
物理実験に使うには、見た目のリアルさだけでは不十分です。スケール、接触時の挙動、材質の特性をタスクに応じて検証する必要があります。
次の作業へ引き継ぐ
録画と準備したシーンはセッションをまたいで残ります。実験の進展に応じ、以前の証拠を見直したり環境を再利用したりできます。準備の繰り返しを減らし、過去の観測を使いやすくすることが目的です。
必要なリソースは収録内容と作業によって変わります。システム全体の遅延やハードウェア要件はまだ公表していません。
研究の方向性
長期的には、エージェントが経験から学ぶ力を高める記憶を目指しています。現在のプレビューは映像の想起と収録環境を対象としています。この記憶をポリシー学習につなげる研究を進めています。
テクニカルプレビューや共同研究の場合は、代表的なキャプチャ、 回答が必要な質問、実験に必要なアーティファクトを送信してください。 特に、ビデオメモリ、シーン再構築、 ロボット学習ワークフローに関心があります。
その他のシステム
こちらもこちら:Colony