
re1 是一个用于物理 AI 的空间记忆系统。搜索记录的观测结果, 提出可返回源视频的问题,并检查重建的地方。 这里的记录显示了当前研究预览中的这些路径。
找到观测点
re1/空间记忆
搜索录像。核查答案。重访地点。
01 / 检索
找到你需要的观察结果。
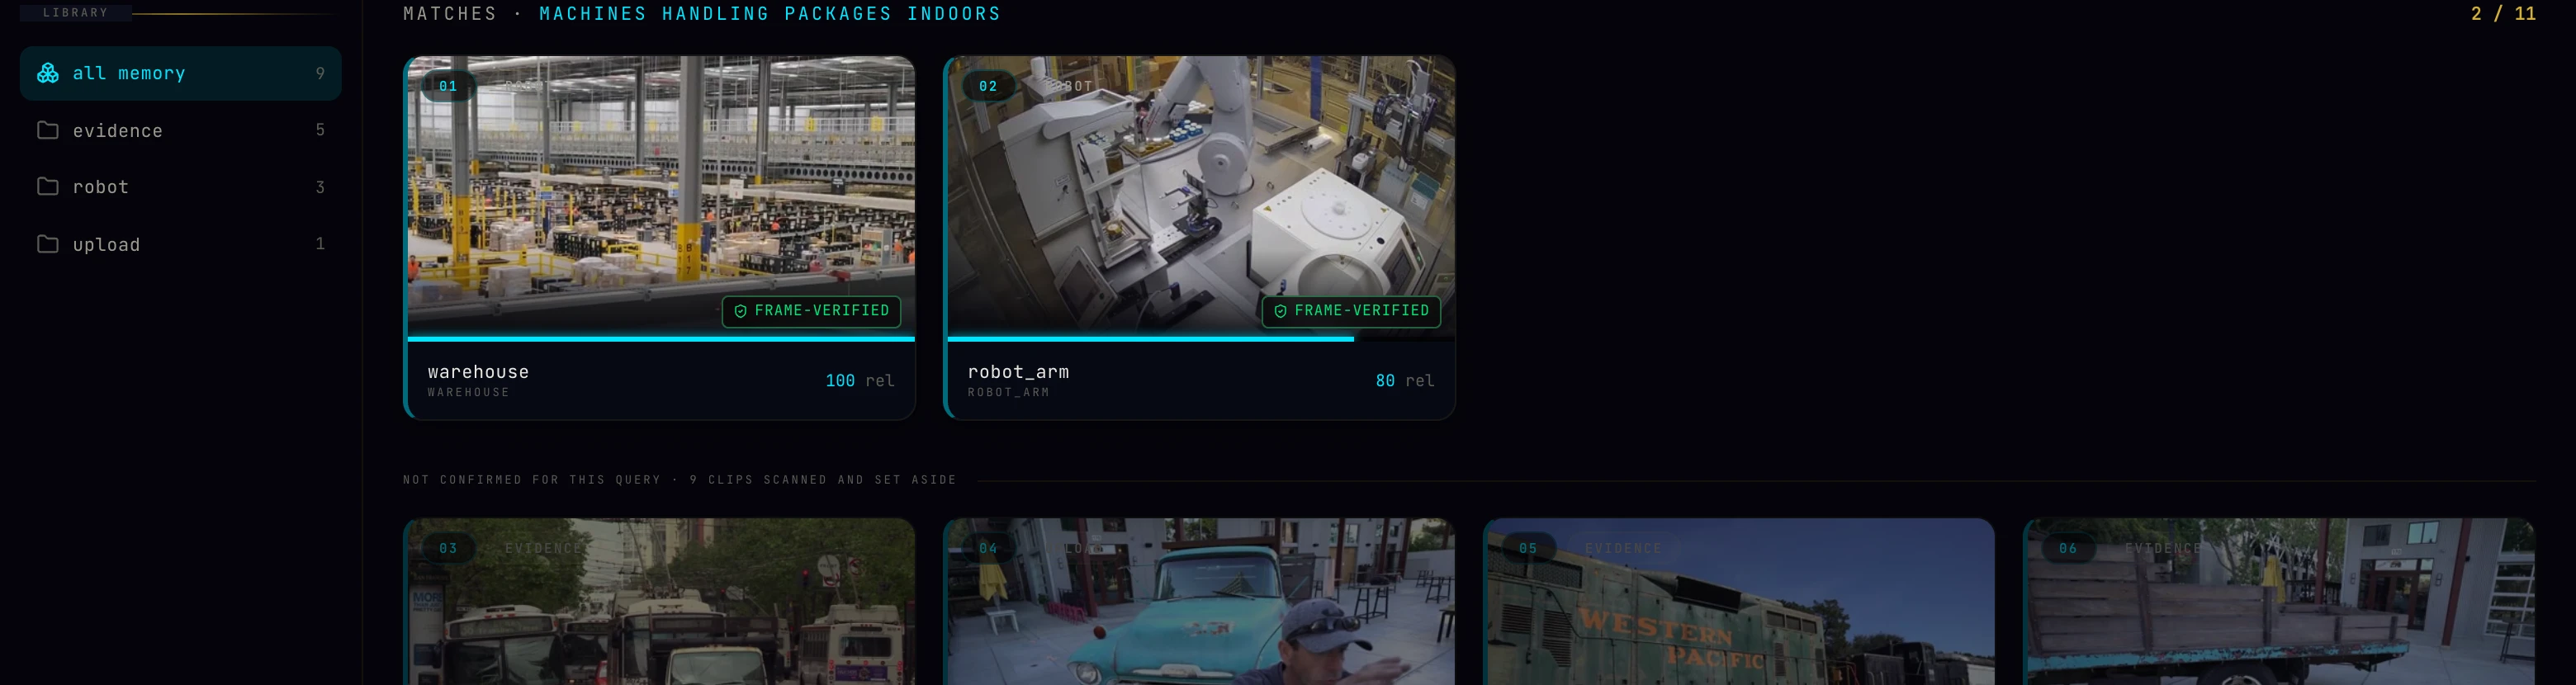
搜索“室内处理包裹的机器”会返回仓库和机械臂录像。打开匹配项即可查看原始记录。
查询 → 记录的观测值产品捕获在室内处理包裹的机器
 搜索打开检查
实际搜索结果。打开图像以检查原始界面。 02 / 检查
关注答案返回其来源。
截图中的答案引用了仓库录像的 0:12–0:20。读者可以打开该区间,对照视频核查描述。
回答 → 检查间隔产品捕获记录的回答 · 摘录
包装和分拣区域运转顺畅,多条传送带和机械臂按预期工作。
原始区间0:12–0:20
0:12–0:20已检查的原始视频
记录回答的摘录。引用对应所标明的时间区间。 03 / 回看
捕获后留出一个空闲的地方。
从新的视角探索已采集的环境,查看其中的物体。准备好的场景可供后续工作继续使用。
捕获 → 持久场景产品捕获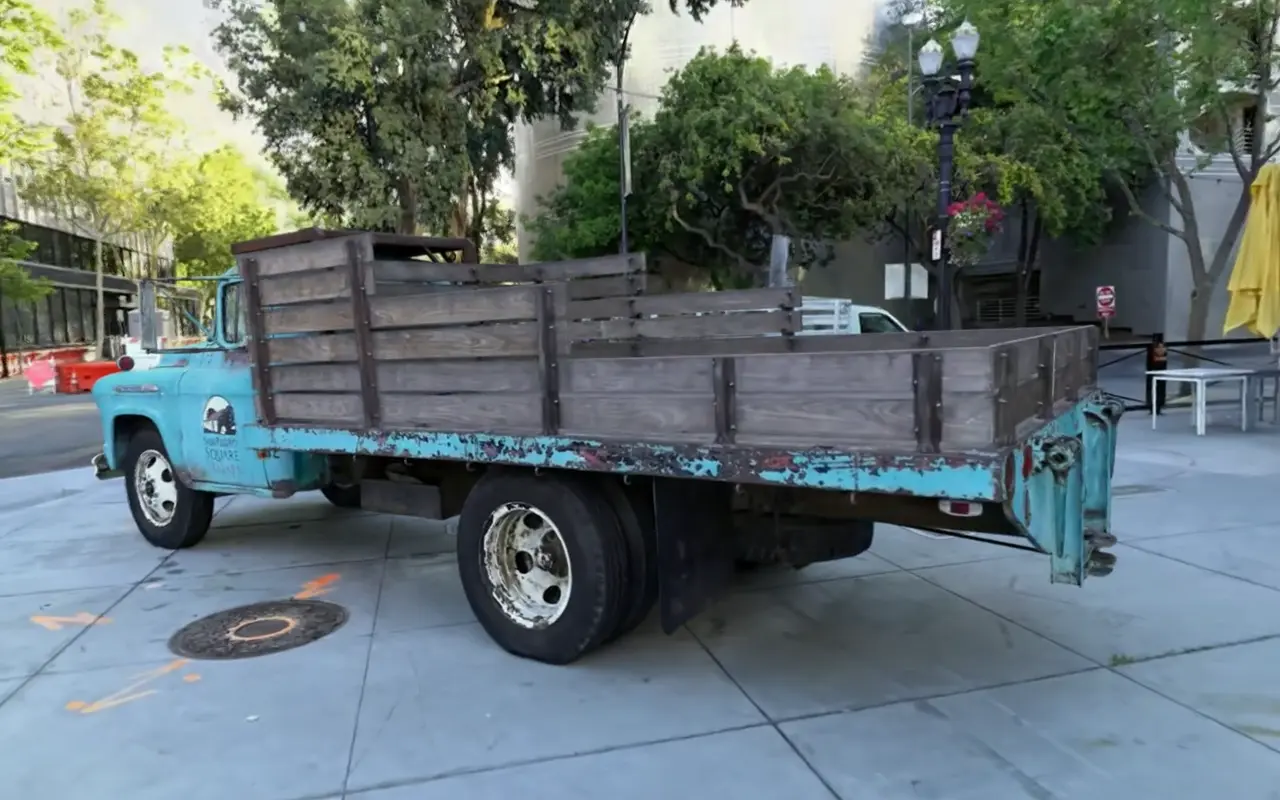
可以重访的地点已完成的场景
本页视频中显示的已完成重建的画面。
录制于 re1 研究预览版。
首先描述你要查找的内容。在此示例中,“在室内 处理包裹的机器” 将仓库和机械臂夹带到了图书馆 的前面。打开火柴来检查发生了什么。
搜索界面区分已确认的匹配与其他候选项。下图为产品实际截图。
检查使用了什么答案
当响应命名其背后的间隔时,它更容易检查。在这里, 请求移位日志条目会返回带有 0:12 — 0:20 引文的描述。 读者可以返回到那八秒钟,而不必接受整个录音 的内容。
记录的回答 · 摘录
包装和分拣区域运转顺畅,多条传送带和机械臂按预期工作。
原始区间0:12–0:20
引用区间中没有出现的事件,仍可能发生在录像的其他位置。读者可以继续检查原始记录。
保持这个地方空闲状态
页面顶部展示的是在 3D 中查看已采集地点的录像。镜头穿过场景,呈现其细节与不完整的区域。采集结束后,该场景仍然可用。
研究人员可以检查物体,并准备供仿真使用的场景文件。尺度、材料行为等物理保真度仍需针对目标实验验证。
可延续的记忆
随着下一个实验逐渐成形,回看早期观测或复用准备好的环境。产品页面介绍当前能力,并提供预览录像。
re1 正在开发中,提供技术预览。我们正在努力开发 记忆,以帮助研究人员重温经验,构建有用的仿真 工件,改善可用于策略训练的数据。
产品详情
re1
为具身智能研究提供持久视频记忆、场景重建,以及可用于仿真的场景资产。