
re1は物理AI用の空間記憶システムです。 記録された観察結果を検索したり、ソースビデオに戻るような質問をしたり、再構築された場所を調べたりできます。 こちらの記録は、現在のリサーチプレビューにおけるそれらの経路を示しています。
観測結果を探す
re1/空間メモリ
録画を探す。回答を確かめる。場所を再訪する。
01 / 検索
必要な観察結果を見つけてください。
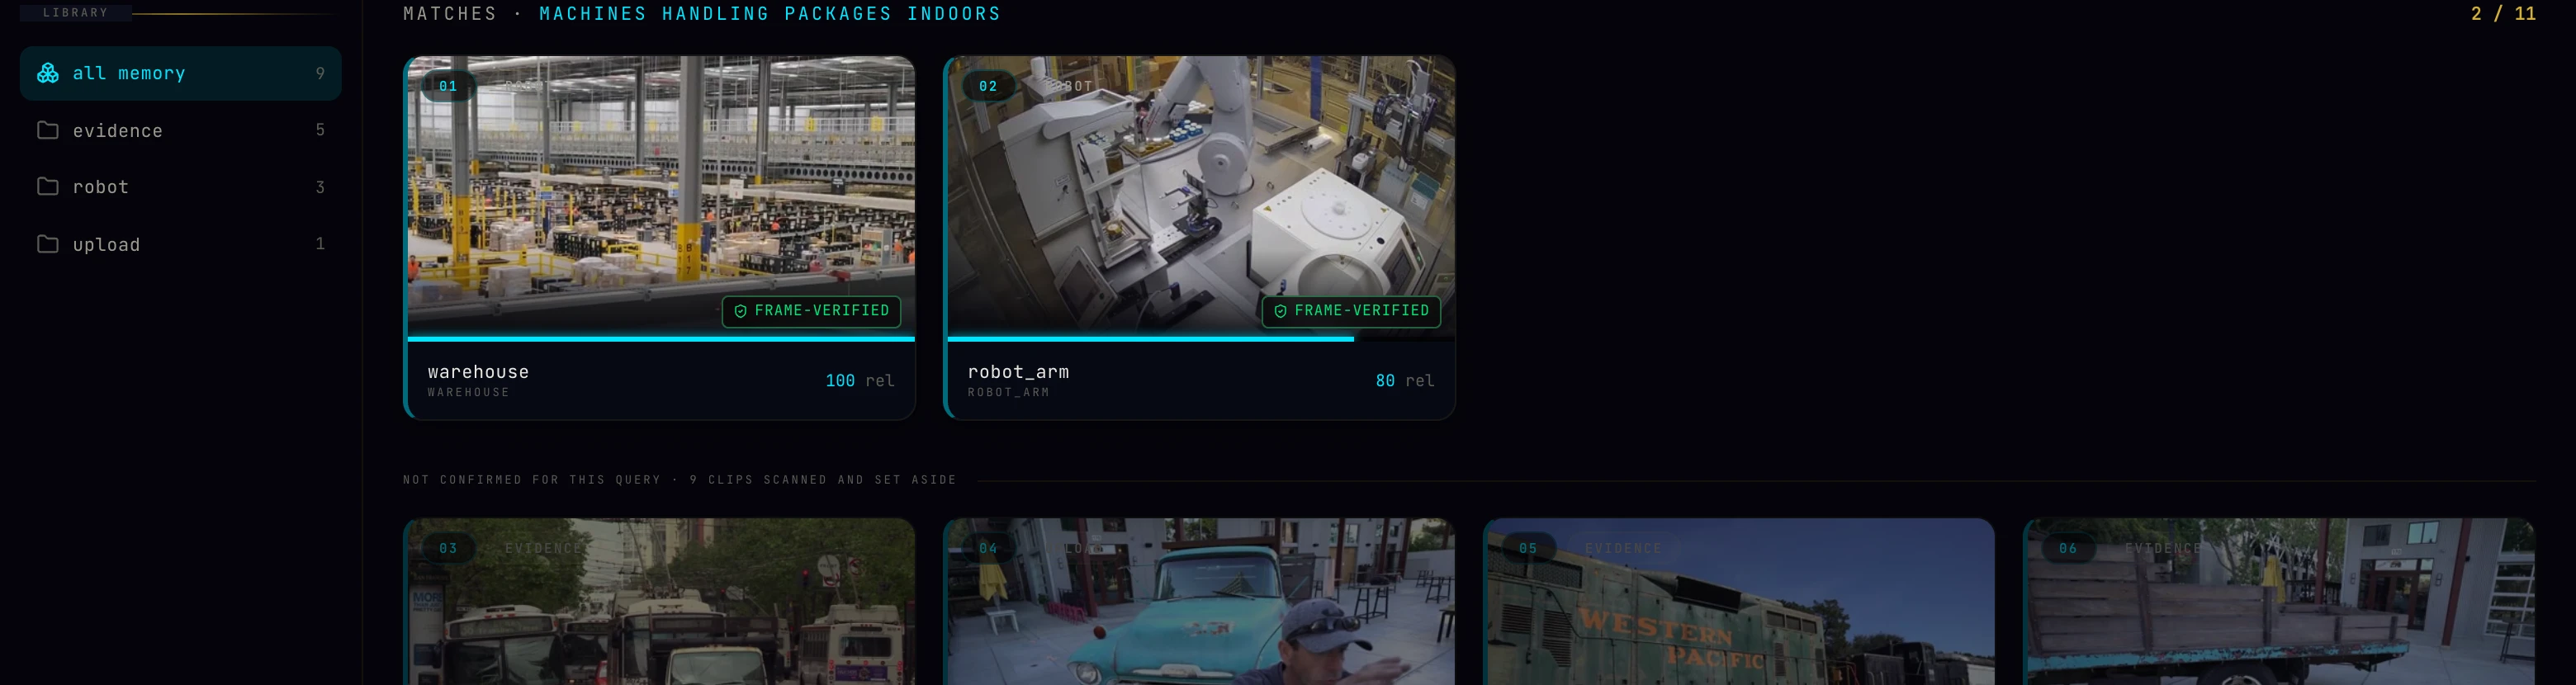
屋内で荷物を扱う機械を検索すると、倉庫とロボットアームの映像が見つかります。候補を開いて元の記録を確認できます。
クエリ → 記録された観測値製品キャプチャ屋内で荷物を処理する機械
 検索開く検査
実際の検索結果。画像を開いて、元のインターフェースを確認します。 02 / 検証
回答をたどって出典に戻ってください。
この回答は倉庫映像の 0:12–0:20 を引用しています。読者はその区間を開いて、記述と映像を照合できます。
回答 → 検査間隔製品キャプチャ記録された回答の抜粋
梱包・仕分け区域は円滑に稼働しており、複数のコンベヤーとロボットアームが想定どおりに動作しています。
参照した区間0:12–0:20
0:12–0:20確認した元の映像
記録された回答の抜粋です。引用は明記した区間に対応します。 03 / 見直す
捕獲後も空き場所を確保してください。
収録した環境を別の視点から移動し、物体を調べます。準備済みのシーンは後の作業でも利用できます。
キャプチャ → 永続シーン製品キャプチャ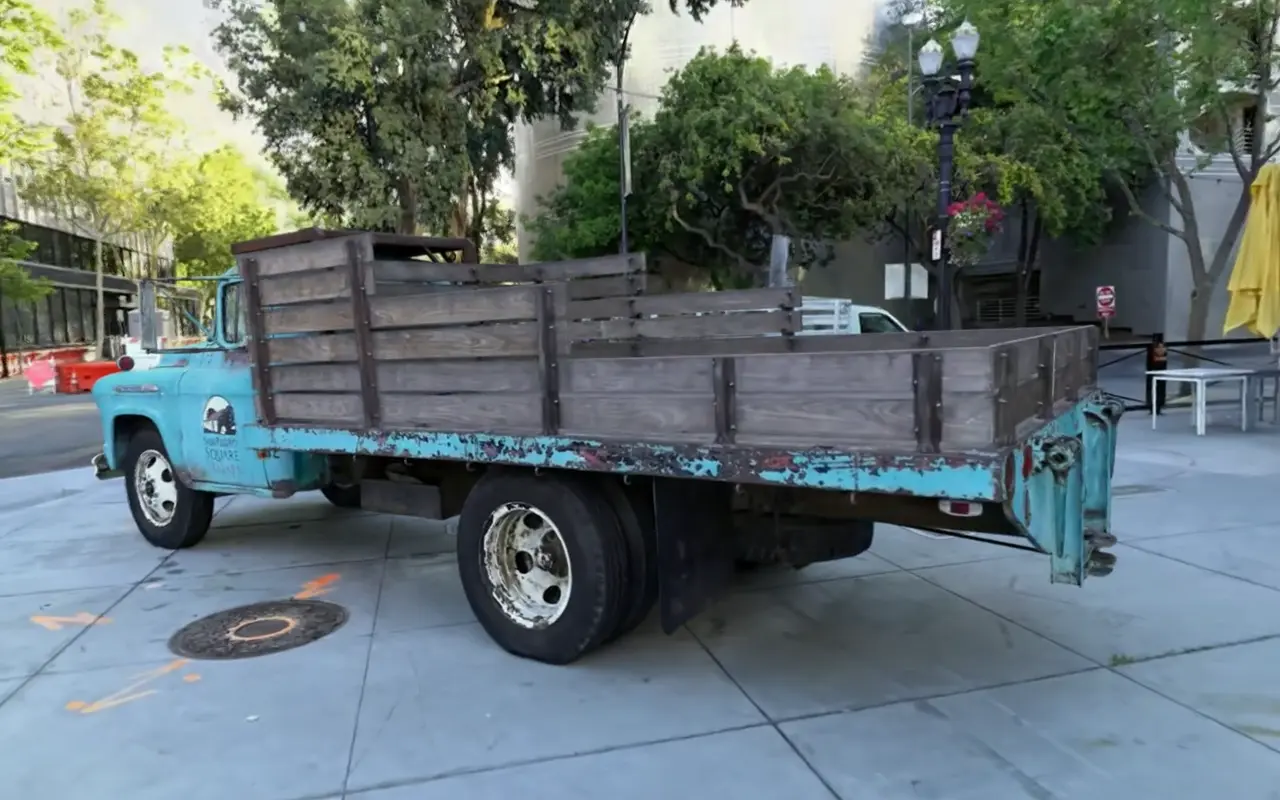
再び訪れられる場所完成済みシーン
このページのビデオには、完成した再構築のフレームが映っています。
re1 の研究プレビューで収録。
まずは、検索したい内容の説明から始めてください。この例では、「 屋内で荷物を処理する機械」 が倉庫とロボットアームクリップを図書館の正面に運びます。マッチを開いて何が起こったのかを調べてください。
検索画面では、確認済みの一致とその他の候補を区別しています。下の画像は実際の製品画面です。
回答に使用された内容を確認
応答は、その背後にある区間に名前を付けると確認しやすくなります。ここで、 シフトログエントリをリクエストすると、0:12 ~ 0:20 の引用を含む説明が返されます。 読者は、 録音全体の説明を受け入れる代わりに、その 8 秒間に戻ることができます。
記録された回答の抜粋
梱包・仕分け区域は円滑に稼働しており、複数のコンベヤーとロボットアームが想定どおりに動作しています。
参照した区間0:12–0:20
引用区間にない出来事が、録画の別の部分にある可能性もあります。読者は元の記録を引き続き確認できます。
場所を確保しておく
ページ上部の映像は、収録した場所を 3D で表示した記録です。カメラが移動し、細部と未完成の領域の両方が見えます。収録終了後もシーンは保持されます。
研究者は物体を調べ、シミュレーション用のシーン成果物を準備できます。スケールや材質の挙動を含む物理的な再現性は、目的の実験に合わせて検証する必要があります。
次へ引き継ぐ記憶
次の実験を組み立てる際に、以前の観測へ戻り、準備した環境を再利用できます。製品ページで現在の機能とプレビュー映像を紹介しています。
re1は開発中で、テクニカルプレビューも公開されています。私たちは、研究者が経験を再検討し、 有用なシミュレーション成果物を構築し、 政策研修に利用できるデータを改善するのに役立つ記憶の実現に取り組んでいます。
商品詳細
re1
フィジカル AI 研究のための、持続的な動画記憶、シーン再構成、シミュレーション用データ。