
它能做什么
重温观察结果
检索视频片段,验证源片段并查看检查了录音的哪些部分。
重建一个地方
回到已采集的环境,探索不同视角,检查单个物体。
准备模拟
将采集的环境用于仿真工作,继续检查和测试。
re1 是我们为物理 AI 构建的空间记忆系统。它可以在原始会话之后保持 观测结果可用:查询可以返回到 某个时刻,研究人员可以检查来源,重建可以重复用于 模拟。
实验发生变化时,记录的经验仍应有用。新问题可能需要早先的观测;新试验可能需要同一个环境。re1 让这些记录和地点再次可用。
一种保留其源代码的存储器
re1/空间记忆
搜索录像。核查答案。重访地点。
01 / 检索
找到你需要的观察结果。
搜索“室内处理包裹的机器”会返回仓库和机械臂录像。打开匹配项即可查看原始记录。
查询 → 记录的观测值产品捕获在室内处理包裹的机器
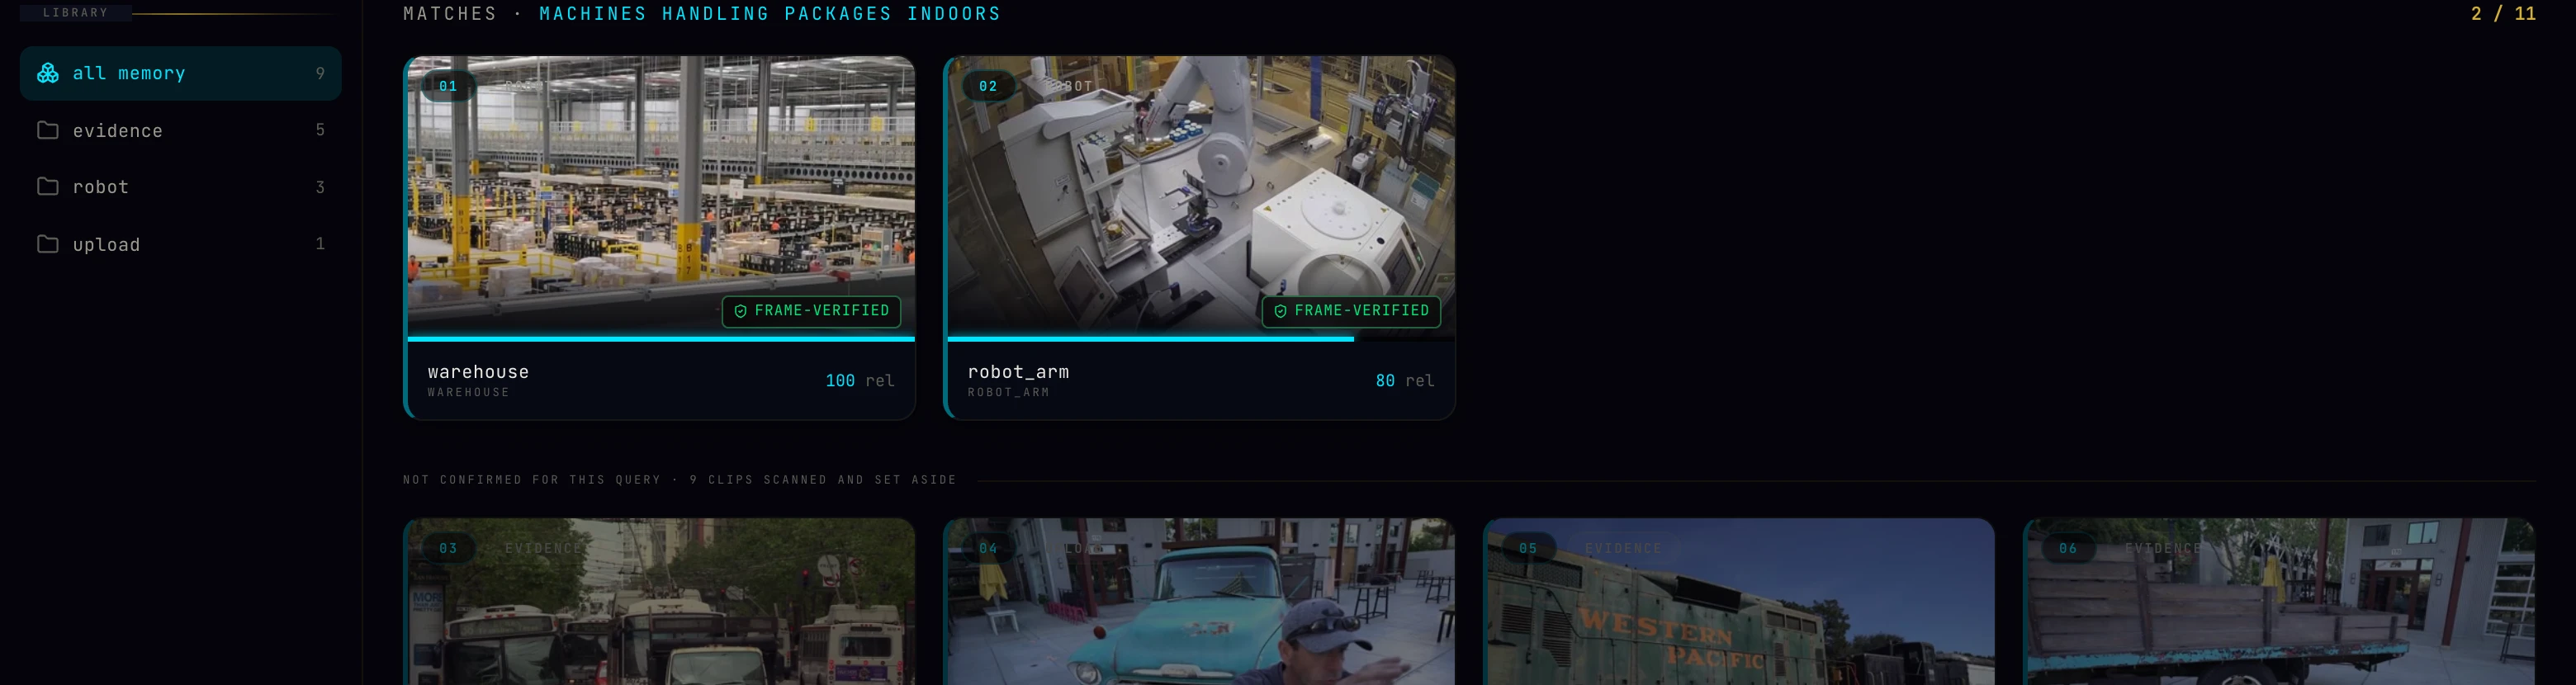 搜索打开检查
实际搜索结果。打开图像以检查原始界面。 02 / 检查
关注答案返回其来源。
截图中的答案引用了仓库录像的 0:12–0:20。读者可以打开该区间,对照视频核查描述。
回答 → 检查间隔产品捕获记录的回答 · 摘录
包装和分拣区域运转顺畅,多条传送带和机械臂按预期工作。
原始区间0:12–0:20
0:12–0:20已检查的原始视频
记录回答的摘录。引用对应所标明的时间区间。 03 / 回看
捕获后留出一个空闲的地方。
从新的视角探索已采集的环境,查看其中的物体。准备好的场景可供后续工作继续使用。
捕获 → 持久场景产品捕获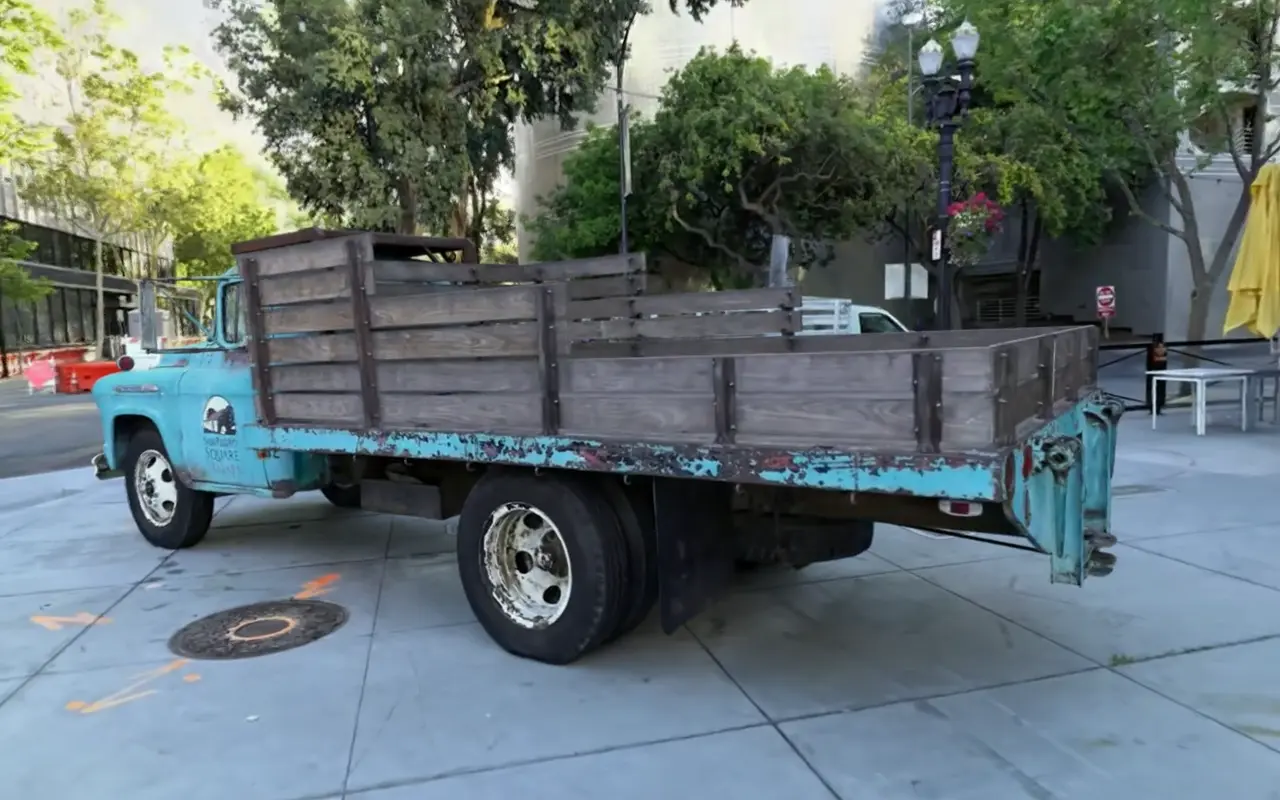
可以重访的地点已完成的场景
本页视频中显示的已完成重建的画面。
录制于 re1 研究预览版。
描述一个事件,找到匹配的录像,再检查实际发生的情况。关于运动和先后顺序的问题可以关联到原始视频,时间引用让答案便于核查。
下方预览搜索处理包裹的机器,打开匹配片段并提出问题。答案标明其描述的时间区间。经过检查的区间只能支持关于该区间的陈述,不能说明整段录像中发生的一切。
记录的回答 · 摘录
包装和分拣区域运转顺畅,多条传送带和机械臂按预期工作。
原始区间0:12–0:20
从捕捉到模拟场景
回到采集过的地点,从不同视角检查场景。录像结束后,场景仍然保留;研究人员可以查看单个物体,并将环境文件用于仿真工作。
上方录像穿行于已完成的场景。可见的空缺和不完整区域也是结果的一部分。播放展示的是查看体验,不是准备环境所需的时间。
将场景用于物理实验,需要验证的不只是图像是否逼真。尺度、接触行为和材料属性都需要针对具体任务验证。
可延续的工作
录像和准备好的场景可以跨会话保留。随着实验推进,研究人员可以回到先前的证据或复用环境,以减少重复准备,让已有观测更容易被使用。
资源需求取决于采集内容和所执行的工作。我们尚未公布全系统的延迟或硬件要求。
研究方向
我们的长远目标是让记忆改善智能体从经验中学习的能力。当前预览涵盖视频回溯和已采集的环境。将这类记忆用于策略学习仍是正在探索的研究方向。
如需进行技术预览或研究合作,请发送一份有代表性的截图、 您需要回答的问题以及实验需要消耗的工件。 我们对视频内存、场景重建和 机器人学习工作流程特别感兴趣。
其他系统
也在这里:Colony