
re1 是一個用於物理 AI 的空間記憶系統。搜尋記錄的觀測結果, 提出可返回源影片的問題,並檢查重建的地方。 這裡的記錄顯示了當前研究預覽中的這些路徑。
找到觀測點
re1/空間記憶
搜尋錄影。核查答案。重訪地點。
01 / 檢索
找到你需要的觀察結果。
搜尋“室內處理包裹的機器”會返回倉庫和機械臂錄影。開啟匹配項即可檢視原始記錄。
查詢 → 記錄的觀測值產品捕獲在室內處理包裹的機器
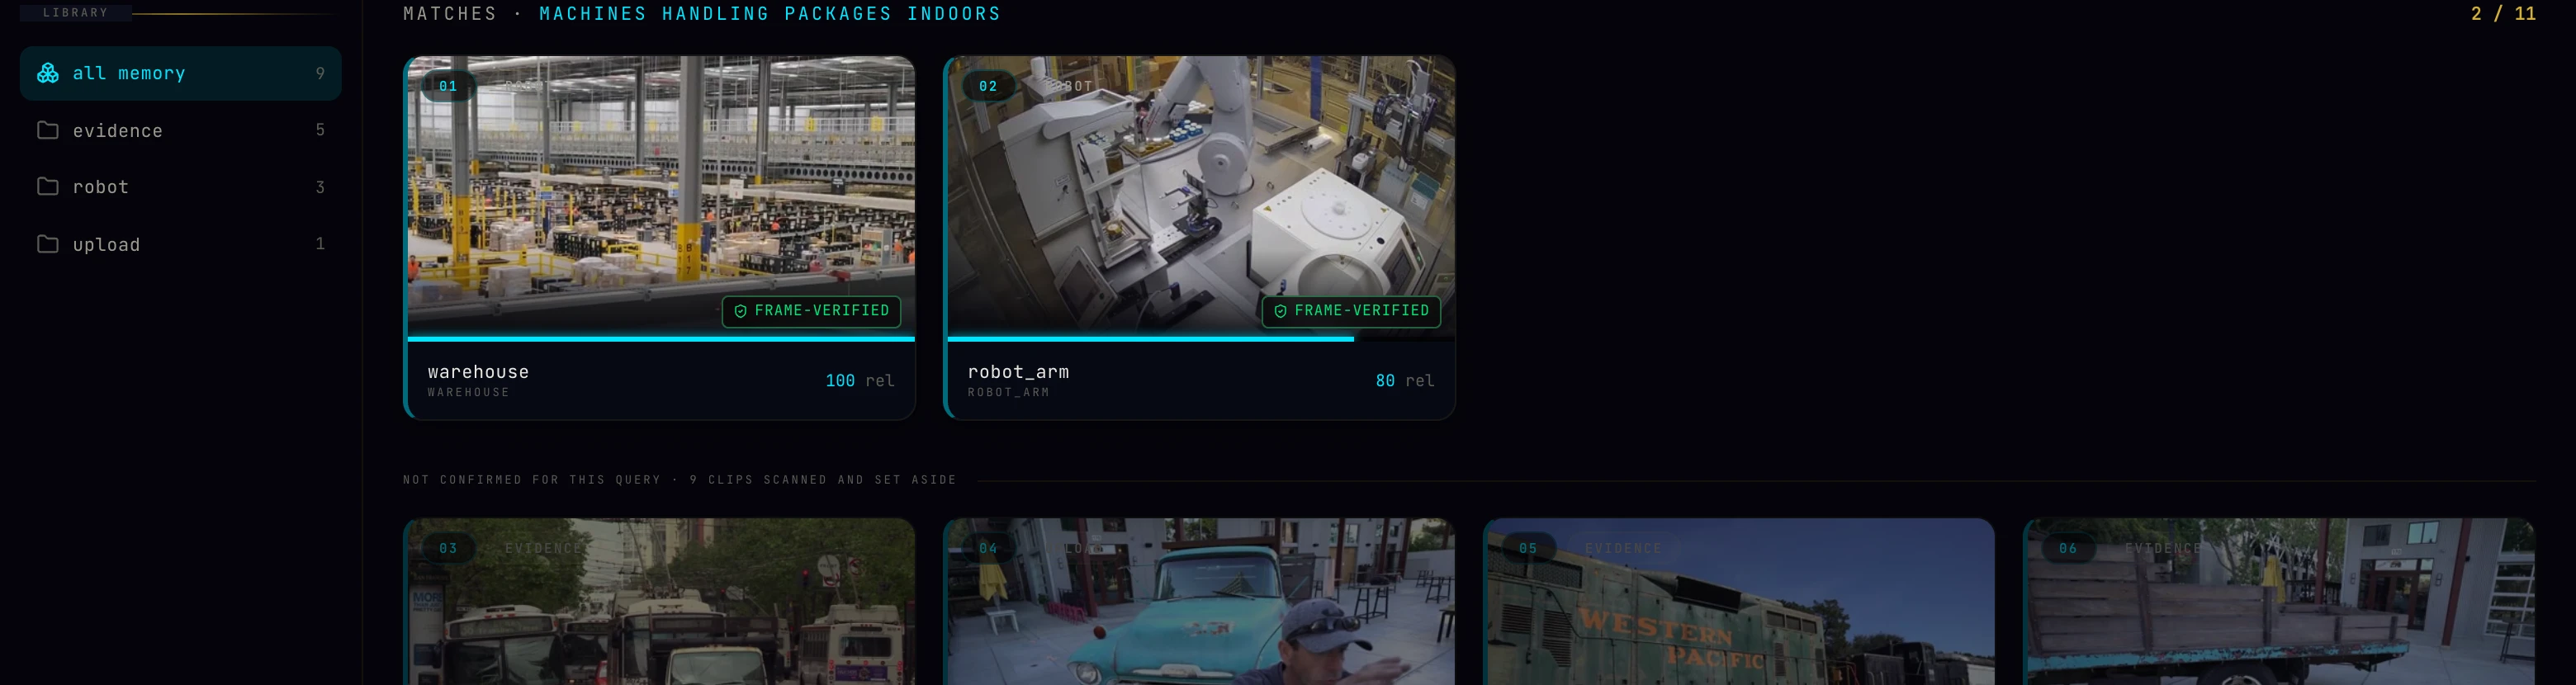 搜尋開啟檢查
實際搜尋結果。開啟影象以檢查原始介面。 02 / 檢查
關注答案返回其來源。
截圖中的答案引用了倉庫錄影的 0:12–0:20。讀者可以開啟該區間,對照影片核查描述。
回答 → 檢查間隔產品捕獲記錄的回答 · 節錄
包裝和分揀區域運轉順暢,多條輸送帶和機械手臂按預期工作。
原始區間0:12–0:20
0:12–0:20已檢查的原始影片
記錄回答的節錄。引用對應所標明的時間區間。 03 / 回看
捕獲後留出一個空閒的地方。
從新的視角探索已採集的環境,檢視其中的物體。準備好的場景可供後續工作繼續使用。
捕獲 → 持久場景產品捕獲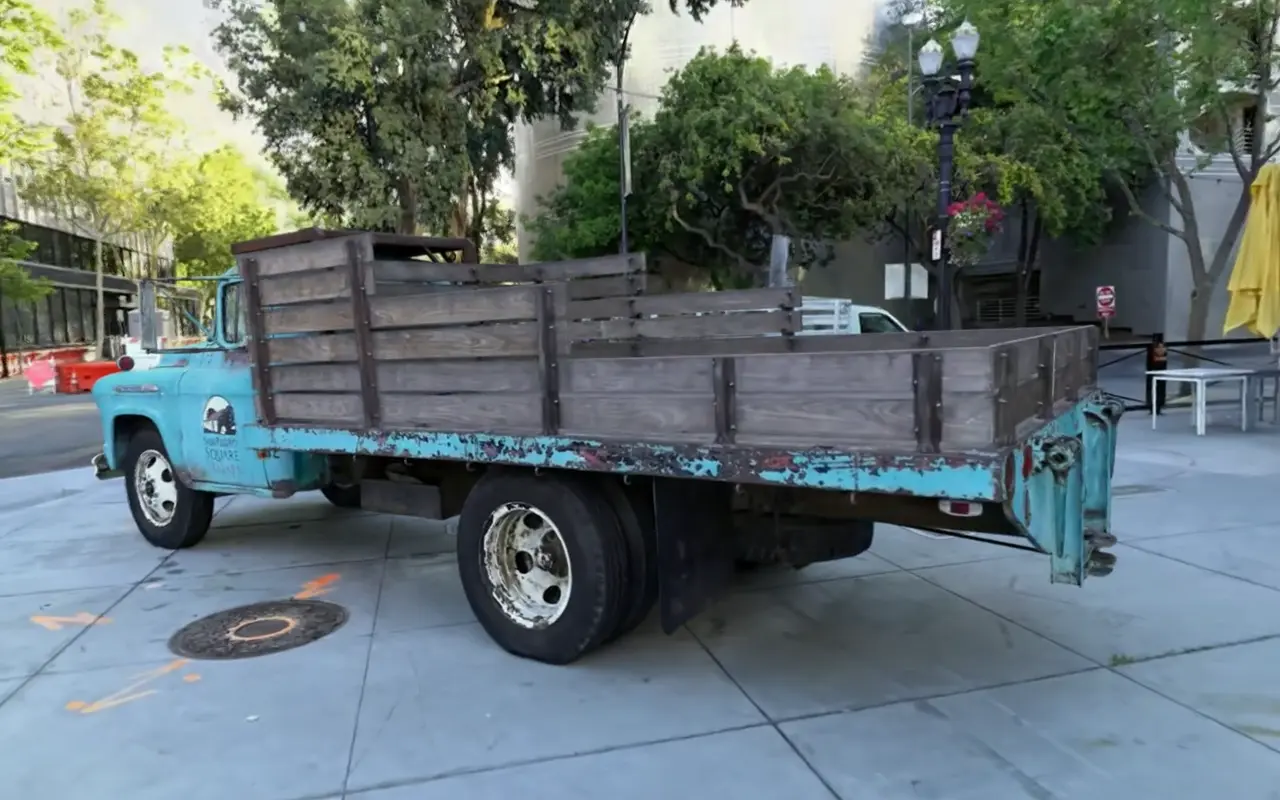
可以重訪的地點已完成的場景
本頁影片中顯示的已完成重建的畫面。
錄製於 re1 研究預覽版。
首先描述你要查詢的內容。在此示例中,“在室內 處理包裹的機器” 將倉庫和機械臂夾帶到了圖書館 的前面。開啟火柴來檢查發生了什麼。
搜尋介面區分已確認的匹配與其他候選項。下圖為產品實際截圖。
檢查使用了什麼答案
當響應命名其背後的間隔時,它更容易檢查。在這裡, 請求移位日誌條目會返回帶有 0:12 — 0:20 引文的描述。 讀者可以返回到那八秒鐘,而不必接受整個錄音 的內容。
記錄的回答 · 節錄
包裝和分揀區域運轉順暢,多條輸送帶和機械手臂按預期工作。
原始區間0:12–0:20
引用區間中沒有出現的事件,仍可能發生在錄影的其他位置。讀者可以繼續檢查原始記錄。
保持這個地方空閒狀態
頁面頂部展示的是在 3D 中檢視已採集地點的錄影。鏡頭穿過場景,呈現其細節與不完整的區域。採集結束後,該場景仍然可用。
研究人員可以檢查物體,並準備供模擬使用的場景檔案。尺度、材料行為等物理保真度仍需針對目標實驗驗證。
可延續的記憶
隨著下一個實驗逐漸成形,回看早期觀測或複用準備好的環境。產品頁面介紹當前能力,並提供預覽錄影。
re1 正在開發中,提供技術預覽。我們正在努力開發 記憶,以幫助研究人員重溫經驗,構建有用的模擬 工件,改善可用於策略訓練的資料。
產品詳情
re1
為具身智慧研究提供持久影片記憶、場景重建,以及可用於模擬的場景資產。